
Aplicación Célula Flexible Pick & Place
Aplicación desarrollada con los kits Omron: Robot Scara, Visión Artificial, Variador de Frecuencia, Control con Periferia Distribuida, Sensórica e Interfaz Hombre-Máquina.
Material utilizado
-
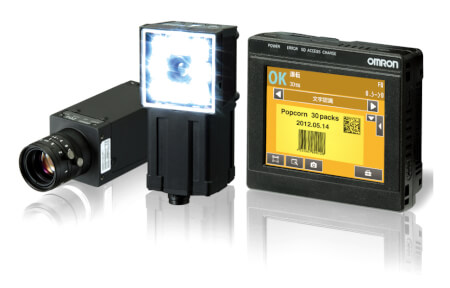
El nuevo referente en inspección de imágenes y verificación de códigos
-

Nacido para accionar máquinas
-
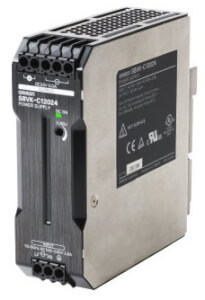
La fuente de alimentación de tipo libro más asequible
-
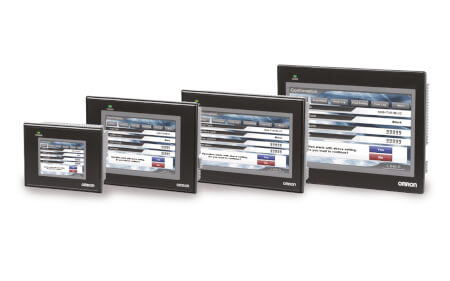
La HMI ideal para una automatización compacta
-
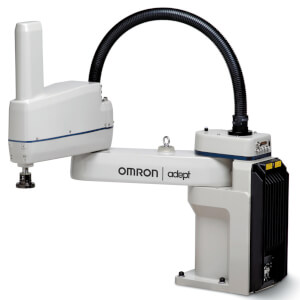
Robot SCARA para mecanizado, montaje y material handling de precisión
Se trata de una aplicación de Pick & Place donde una cámara de visión artificial valida si la pieza es buena y si va en la posición correcta. Las piezas van pasando por una cinta cuyo movimiento va controlado por un variador de frecuencia y un encoder. Si la pieza es buena se pone en marcha el robot para colocarla de manera correcta. El control lo han realizado con un autómata programable utilizando entradas y salidas distribuidas comunicadas a través de Ethernet. La puesta en marcha de la cinta y la visualización del número de piezas buenas y malas se hace con una interfaz hombre-máquina. Se han integrado equipos de diferentes familias que son programados con diferentes Software, dando una mayor dificultad a la aplicación.
¿Cómo podrías mejorar la aplicación?
-
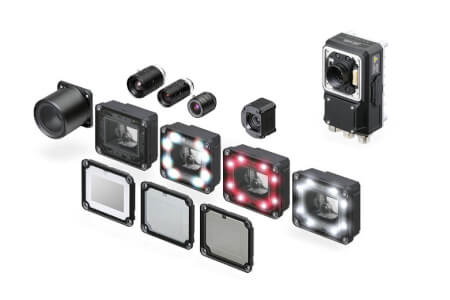
Inspección y medidas de alta precisión a gran velocidad
-
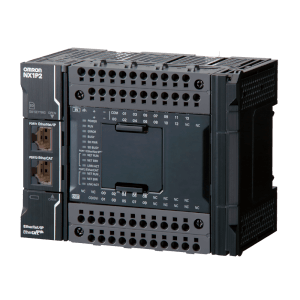
Tamaño compacto y funcionalidad potente
-
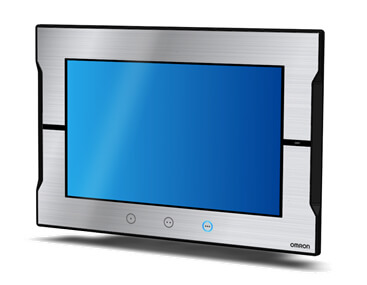
Serie NA - HMI de Sysmac